Inferenssi mikrokontrollerissa
Sisällysluettelo
1. Yleiskatsaus
Tässä projektissa servon liikerata analysoidaan koneoppimismallilla. Inferenssiä ei suoriteta pilvessä, vaan suoraan mikrokontrollerissa.
Mallin tehtävä on tunnistaa, onko mitattu liikerata normaali vai sisältääkö se poikkeavuuden. Poikkeavuuden tunnistus toteutetaan anomaly detection -mallilla (K-means).
2. Mikrokontrolleri ja suorituskyky
Inferenssi ajetaan Raspberry Pi Pico W -alustalla. Pico W perustuu RP2040-mikrokontrolleriin, jossa on kaksi ARM Cortex-M0+ -ydintä. Tämä mahdollistaa TinyML-tyyppisten mallien ajon paikallisesti, kun malli ja datan esikäsittely on suunniteltu kevyiksi.
Kotisivu: raspberrypi.com/products/raspberry-pi-pico
Spesifikaatioita (ML-ajon kannalta)
- Prosessori: RP2040, 2 x ARM Cortex-M0+ (133 MHz). Kaksi ydintä voi auttaa erottamaan mittaus- ja inferenssityön, mutta toteutus riippuu ohjelmasta.
- SRAM: 264 KB. Muisti on kriittinen erityisesti tensor/arena-alueelle ja mittauspuskureille.
- Flash: tyypillisesti 2 MB (riippuu moduulista). Malli ja firmware tallennetaan flashiin.
- Wi-Fi: Pico W sisältää 2.4 GHz Wi-Fi -yhteyden (CYW43439), jos tuloksia halutaan myöhemmin siirtää. Tässä projektissa inferenssi tapahtuu kuitenkin paikallisesti.
Anomaly Detection (K-means)
K-means on klusterointialgoritmi, joka ryhmittelee havaintoja niiden samankaltaisuuden perusteella. Anomaly detection -käytössä ideana on, että normaalit mittausjaksot asettuvat lähelle opittuja klustereiden keskipisteitä, kun taas poikkeavat jaksot jäävät kauemmas. Kun etäisyys lähimpään klusterikeskukseen ylittää määritetyn kynnyksen, liikerata tulkitaan poikkeavaksi.
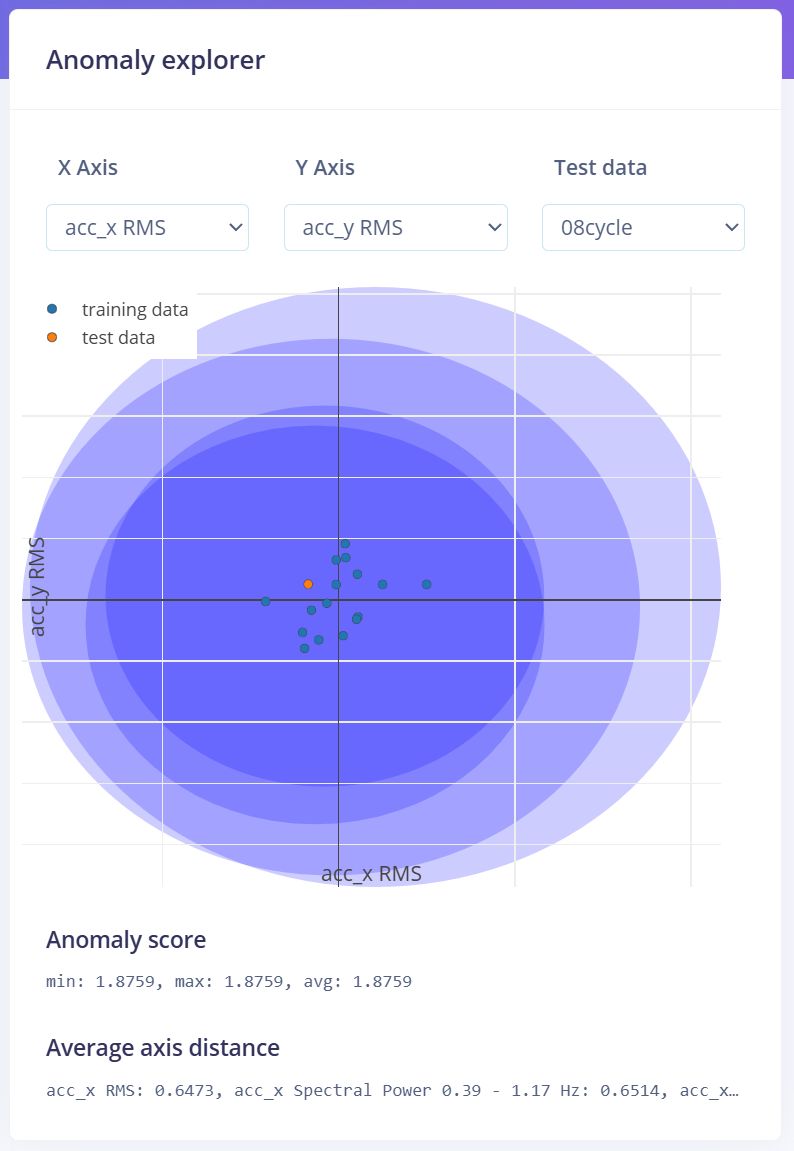
Malli laitteessa
Malli on siirretty laitteelle C++-kirjastona. Käytännössä tämä tarkoittaa, että inferenssilogiikka (sekä mahdollinen esikäsittely) on käännetty osaksi laiteohjelmistoa ja sitä kutsutaan mittaussyklin jälkeen.
Suorituskykyarviot
| Mittari | Arvio | Huomio |
|---|---|---|
| Latenssi / inference (ms) | Riippuu toteutuksesta | K-means-tyyppinen laskenta on usein kevyt, jos featuret ja klustereiden määrä ovat pieniä. |
| RAM usage (arena, bufferit) | Riippuu toteutuksesta | SRAM kuluu tyypillisesti mittauspuskureihin, featurelaskentaan ja mallin työmuistiin. |
| Flash (mallin koko) | Riippuu toteutuksesta | C++-kirjastomuotoinen malli kasvattaa firmwarea. Koko riippuu parametreista ja ominaisuuksista. |
| CPU load / duty cycle | Riippuu toteutuksesta | Koska inferenssi tehdään mittaussyklin jälkeen, kuorma muodostuu piikeistä eikä välttämättä jatkuvasta ajosta. |
3. Datan kulku
Servoa ohjataan liikeradalla 0 - 180 - 0 astetta. Yksi liikerata muodostaa mittaussyklin.
Mittaussyklin aikana servon liikerata mitataan kiihtyvyysanturilla (x, y ja z). Mittaussyklin jälkeen suoritetaan inferenssi.
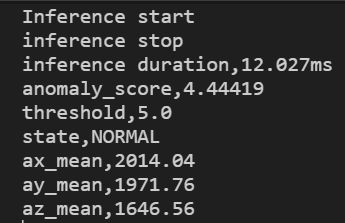
Normaali liikerata
Jos liikerata on normaali, vihreä LED palaa.
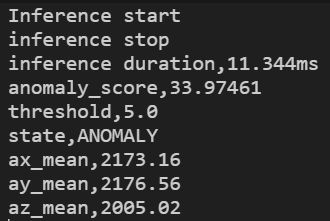
Poikkeava liikerata
Jos liikeradasta löytyy poikkeavuus, punainen LED palaa.
4. Video demosta
Videossa aluksi servon liikerata on normaali, eli vihreä LED palaa. Tämän jälkeen liikerata ei ole normaali, jolloin punainen LED palaa. Lopuksi servon liikerata on taas normaali, jolloin vihreä LED palaa.