Mallin koulutus
Sisällysluettelo
1. Yleiskatsaus
Mallilla tunnistetaan servon liikeradan poikkeamat. Tässä ML mallia ajetaan suoraan mikrokontrollerissa, ei siis missään pilvipalvelussa. Tällöin saadaan nopeutta ja luotettavuutta, koska inferenssin vaatimaa dataa ei tarvitse viedä pilveen. Haasteena on mallin optimointi resursseilta rajattuun laitteeseen (TinyML).
2. Data ja esikäsittely
Tässä käytin Edge Impulse -alustaa. Alustan kotisivu: edgeimpulse.com
- Keräsin dataa 20 mittaussykliä.
- Jokaisessa mittaussykissä on 50 mittausta.
- Mittaukset on tehty X, Y ja Z -akseleilta käyttäen ADC muunninta.
- Vain normaalia dataa. Ei sisällä poikkeamia, eikä ole labeloitua dataa.
3. Featuret
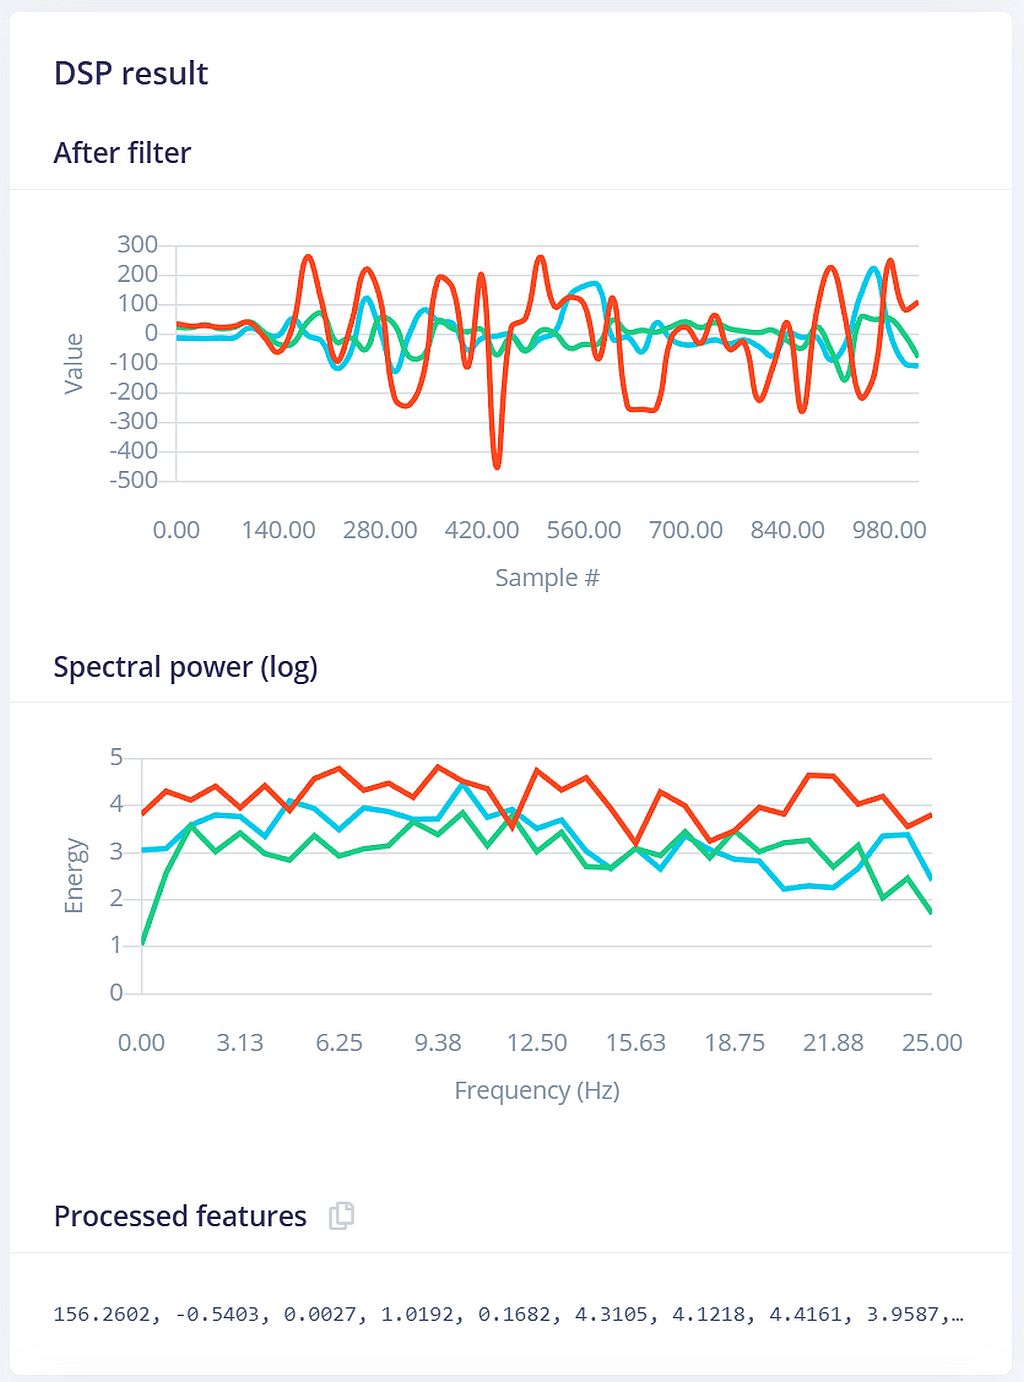
Käytin Edge Impulsen DSP-vaiheessa Spectral Analysis -blokkia, jossa analyysi on FFT.
4. Koulutus
- Cluster count on 4
- Valitsin RMS ja Spectral Power
5. Validointi
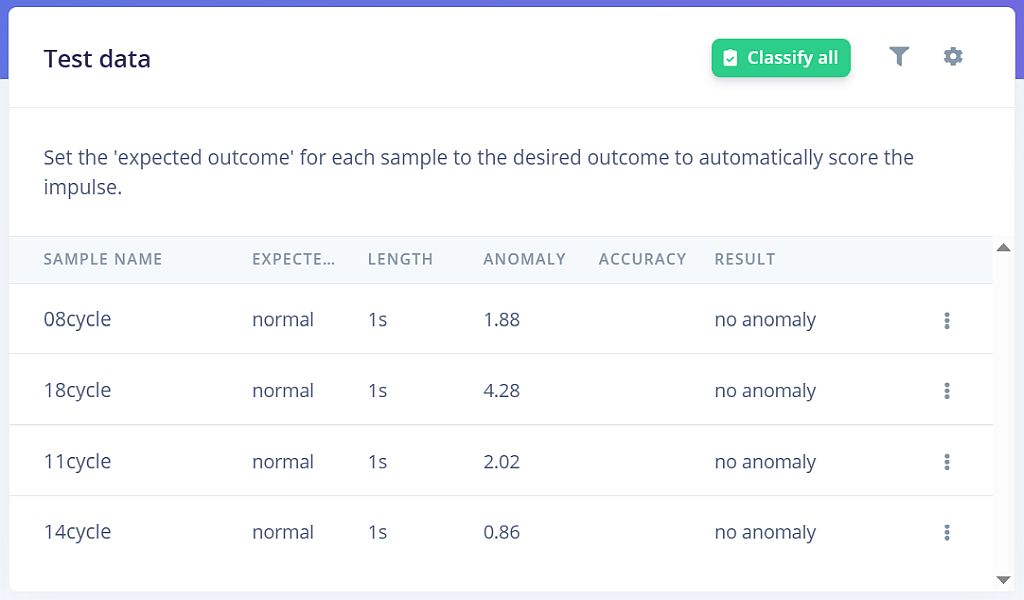
Keräsin lisää mittausdataa ja säädin Cluster count arvoa, jotta sain anomalia scoren pienennettyä.
6. Mallin vienti
Mallista tein C++ kirjaston, jonka sisällytin Raspberry Pi Pico mikrokontrollerin C++ ohjelmistoon.